
Yapay Zekâ Destekli Nesne Takip Sistemleri Nedir? AI Object Tracking Teknolojileri ve Uygulamaları
Yapay zekâ destekli nesne takip sistemleri nasıl çalışır? AI Object Tracking, Multi-Object Tracking, RE-ID, PTZ Auto Tracking, insan ve araç takibi, çoklu kamera analizi, takip doğruluğu ve saha validasyonunu teknik açıdan inceliyoruz.
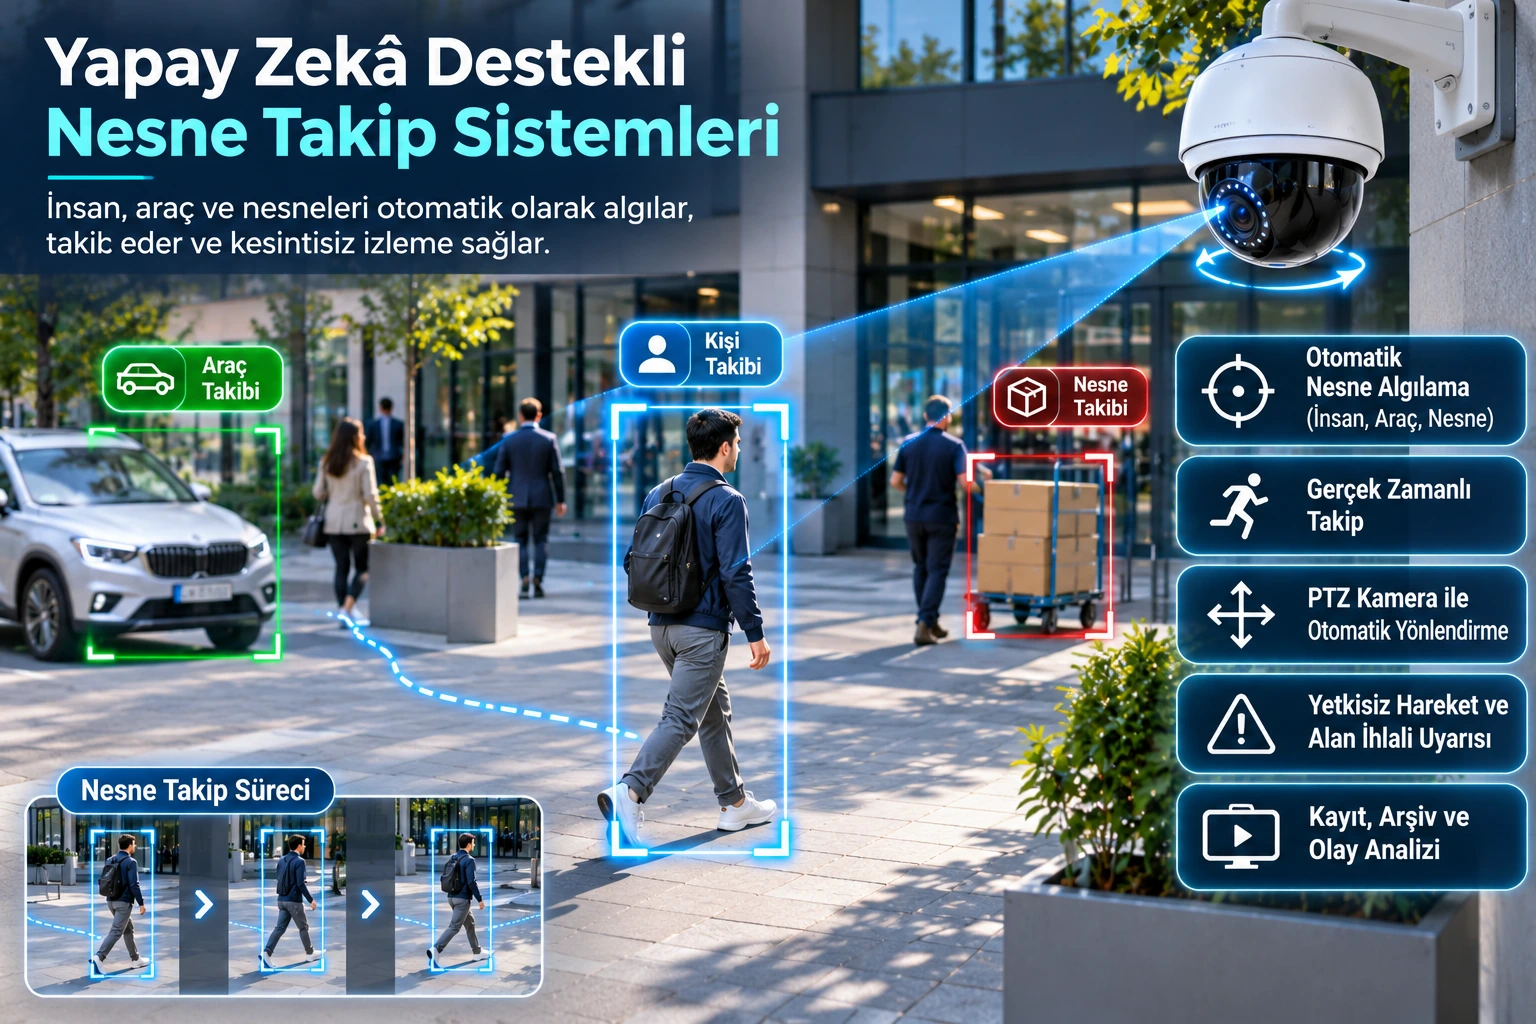
Yapay zekâ destekli nesne takip sistemleri, güvenlik kameralarından elde edilen görüntüler üzerinde insan, araç ve belirli nesnelerin hareketlerini otomatik olarak izlemeye yönelik bilgisayarlı görü teknolojileridir. Geleneksel CCTV sistemlerinde operatörlerin nesnelerin hareketini kamera görüntüleri üzerinden manuel olarak takip etmesi gerekirken, gelişmiş video analitik çözümleri bu işlemin belirli aşamalarını otomatikleştirebilir.
AI Object Tracking olarak adlandırılan yapay zekâ destekli nesne takibi, görüntüde algılanan bir nesnenin ardışık video kareleri boyunca aynı nesne olarak ilişkilendirilmesini amaçlar. Daha gelişmiş sistemlerde birden fazla nesne eş zamanlı takip edilebilir, hareket yönleri analiz edilebilir ve belirli olaylar için otomatik alarm oluşturulabilir.
Bu teknolojiler; çevre güvenliği, akıllı şehir uygulamaları, trafik yönetimi, lojistik tesisleri, endüstriyel güvenlik, alışveriş merkezleri ve perakende ziyaretçi analitiği gibi farklı alanlarda kullanılmaktadır.
Ancak nesne algılama, nesne takibi, kimlik belirleme ve kameralar arası yeniden eşleştirme birbirinden farklı teknik işlemlerdir. Bir kameranın insan veya araç algılaması, aynı nesneyi kesintisiz takip edebileceği ya da başka kamerada yeniden tanıyabileceği anlamına gelmez.
Yapay Zekâ Destekli Nesne Takip Sistemi Nedir?
Yapay zekâ destekli nesne takip sistemi, kamera görüntüsünde algılanan nesnelerin konumlarını zaman içerisinde ilişkilendiren ve hareketlerini analiz eden donanım ve yazılım çözümüdür.
Uluslararası teknik literatürde nesne takibiyle ilgili farklı kavramlar bulunmaktadır:
Object Detection: Nesne algılama
Object Tracking: Nesne takibi
Single Object Tracking (SOT): Tek nesne takibi
Multi-Object Tracking (MOT): Çoklu nesne takibi
Multi-Camera Tracking (MCT): Çoklu kamera üzerinden takip
Re-Identification (RE-ID): Nesnenin yeniden eşleştirilmesi
PTZ Auto Tracking: Hareketli kamerayla otomatik takip
Trajectory Analysis: Hareket güzergâhı analizi
Bu teknolojiler aynı amaca hizmet etmez. Kullanılacak algoritma, nesne türüne, kamera altyapısına ve takip senaryosuna göre belirlenmelidir.
Yapay Zekâ ile Nesne Takibi Nasıl Çalışır?
1. Kamera Görüntüsünün Alınması
İlk aşamada IP güvenlik kamerası veya uygun başka bir video kaynağından görüntü alınır.
Görüntü kalitesi, nesne takibinin temelini oluşturur.
Çözünürlük, lens, kare hızı, pozlama, kamera açısı ve aydınlatma koşulları takip performansını etkileyebilir.
2. Nesne Algılama (Object Detection)
Yapay zekâ algoritması, görüntü içerisindeki desteklenen nesneleri belirler.
Örneğin:
İnsan
Otomobil
Kamyon
Motosiklet
Bisiklet
Forklift
Belirli endüstriyel ekipmanlar
gibi nesne sınıfları algılanabilir.
Ancak her algoritma bütün nesne türlerini desteklemez. Özellikle forklift, palet veya özel üretim ekipmanı gibi sınıflar için ek model eğitimi gerekebilir.
3. Nesneye Geçici Takip Kimliği Atanması
Sistem, algıladığı nesneye görüntü içerisindeki hareketini ilişkilendirmek amacıyla geçici bir takip numarası verebilir.
Örneğin:
Track ID 101: İnsan
Track ID 102: Otomobil
Track ID 103: Forklift
Bu numaralar, algoritmanın görüntüdeki nesneleri birbirinden ayırmasına yardımcı olur.
Track ID, kişinin gerçek kimliği veya aracın tescil kimliği değildir. Ayrıca farklı kamera oturumlarında aynı numaranın aynı nesneyi ifade etmesi garanti edilmez.
4. Ardışık Karelerde Nesnenin Eşleştirilmesi
Takip algoritması, yeni video karelerinde nesnenin konumunu ve görünümünü değerlendirir.
Kullanılan yönteme göre şu bilgilerden yararlanılabilir:
Nesnenin önceki konumu
Hareket yönü
Tahmini hızı
Görüntüdeki boyutu
Görünüm özellikleri
Hareket sürekliliği
Diğer nesnelerle ilişkisi
Amaç, ardışık karelerde görülen nesnenin önceki karedeki nesneyle aynı olup olmadığını belirlemektir.
5. Hareket Güzergâhının Oluşturulması
Takip edilen nesnenin görüntü içerisindeki konumları zamanla birleştirilerek hareket izi oluşturulabilir.
Bu bilgilerle belirli analizler gerçekleştirilebilir:
Giriş ve çıkış yönü
Belirli bölgede kalma süresi
Hareket güzergâhı
Sanal çizgi geçişi
Belirli alana giriş
Nesne yoğunluğu
Hareket yönündeki değişimler
Görüntü koordinatlarından gerçek dünya mesafesi veya hız hesaplamak için uygun kamera kalibrasyonu ve geometrik dönüşüm gerekebilir.
6. Olay Analizi ve Alarm
Takip sonuçları tanımlanmış güvenlik veya operasyon kurallarıyla karşılaştırılabilir.
Örneğin bir forkliftin belirlenmiş yaya güvenlik bölgesine girmesi, uygun sistemlerde operatöre bildirim oluşturabilir.
Ancak algoritmanın bir olay algılaması, olayın mutlaka tehlikeli veya hukuka aykırı olduğu anlamına gelmez.
Nesne Algılama ile Nesne Takibi Arasındaki Fark
Nesne algılama ve nesne takibi sıklıkla birbirine karıştırılır.
Nesne algılama, belirli bir video karesinde nesnenin nerede bulunduğunu ve hangi sınıfa ait olduğunu belirlemeye çalışır.
Nesne takibi ise nesnenin birden fazla kare boyunca hareketini ilişkilendirmeyi amaçlar.
Özellik | Nesne algılama | Nesne takibi |
|---|---|---|
Temel amaç | Nesneyi bulmak | Hareketini izlemek |
Zaman ilişkisi | Tek karede yapılabilir | Birden fazla kare gerekir |
Geçici takip kimliği | Zorunlu değil | Yaygın olarak kullanılır |
Hareket güzergâhı | Tek başına üretmez | Üretebilir |
Kalma süresi | Tek başına ölçemez | Ölçebilir |
Nesne kaybolduğunda | Yeniden algılayabilir | Takip kimliğini kaybedebilir |
Çoklu kamera eşleştirme | Tek başına sağlamaz | Ek yöntemlerle mümkün olabilir |
Bir sistemin Object Detection özelliğine sahip olması, Multi-Object Tracking veya RE-ID desteği bulunduğunu göstermez.
Single Object Tracking (SOT) Nedir?
Single Object Tracking, başlangıçta belirlenen tek bir hedefin video boyunca takip edilmesini amaçlar.
Bu yaklaşımda takip edilecek nesne başlangıçta operatör veya başka bir algoritma tarafından seçilebilir.
Örneğin güvenlik operatörü belirli bir aracı seçtiğinde, uygun yazılım aracın görüntüdeki hareketini takip etmeye çalışabilir.
SOT sistemleri özellikle belirli hedefin izlenmesinin önemli olduğu uygulamalarda kullanılabilir.
Ancak hedefin tamamen görüş dışına çıkması, uzun süre başka nesneler tarafından kapanması veya görünümünün önemli ölçüde değişmesi takibi zorlaştırabilir.
Multi-Object Tracking (MOT) Nedir?
Multi-Object Tracking, aynı video içerisinde birden fazla nesnenin eş zamanlı olarak takip edilmesidir.
Örneğin bir lojistik merkezinde:
Üç forklift
Beş çalışan
İki kamyon
aynı anda algılanabilir ve takip edilebilir.
MOT algoritmaları, nesnelerin birbirine yakınlaşması veya birbirini kapatması gibi durumlarda takip kimliklerini korumaya çalışır.
MOT Algoritmalarında Kullanılan Yöntemler
Gelişmiş sistemlerde nesne algılama sonuçları hareket tahmini ve veri ilişkilendirme yöntemleriyle birleştirilebilir.
Teknik literatürde bu amaçla kullanılan yöntemlere örnek olarak:
Kalman filtreleri
Hungarian algoritmasıyla eşleştirme
SORT
Deep SORT
ByteTrack
BoT-SORT
gösterilebilir.
Bu yöntemlerin performansı kullanılan nesne algılama modeli, veri seti ve uygulama koşullarına bağlıdır.
Örneğin ByteTrack yaklaşımı, düşük güven skoruna sahip belirli algılama sonuçlarından da yararlanarak takip sürekliliğini geliştirmeyi amaçlar.
Ancak belirli bir algoritmanın akademik veri setinde başarılı olması, bütün CCTV projelerinde aynı performansı sağlayacağı anlamına gelmez.
Kameralar Arası Nesne Takibi Nasıl Yapılır?
Tek kamera üzerinde nesne takibi ile birden fazla kamera arasında nesne takibi farklı teknik gereksinimlere sahiptir.
Tek Kamera Takibi
Nesne aynı kameranın görüş alanında bulunduğu sürece takip edilir.
Nesne görüş alanından çıktığında takip sonlanabilir.
Çoklu Kamera Takibi
Bir nesnenin bir kameradan ayrılıp başka kamerada yeniden görülmesi durumunda aynı nesneyle eşleştirilmesi amaçlanır.
Bu işlem için sistemin kamera geçişlerini ve nesne özelliklerini değerlendirmesi gerekebilir.
Örneğin bir lojistik tesisinde kamyonun giriş kamerasından depo kamerasına geçişi izlenmek istenebilir.
Ancak farklı kameraların görüntü açısı, aydınlatması ve çözünürlüğü eşleştirme performansını etkiler.
Kamera Görüş Alanlarının Örtüşmesi
Görüş alanları örtüşen kameralarda nesnenin geçişi belirli geometrik ve zamansal bilgilerle ilişkilendirilebilir.
Örtüşmeyen Kameralarda Takip
Kameraların görüş alanları birbirinden tamamen ayrıysa yeniden eşleştirme daha karmaşık hâle gelir.
Bu durumda görünüm özellikleri, zaman aralığı, olası güzergâh ve diğer bağlamsal bilgiler kullanılabilir.
Ancak bu tür sistemlerde yanlış eşleştirme riski özellikle değerlendirilmelidir.
RE-ID Teknolojisi Nedir?
RE-ID, Re-Identification ifadesinin kısaltmasıdır.
Nesne takibinde RE-ID, daha önce görülen bir nesnenin farklı bir zamanda veya farklı bir kamerada yeniden eşleştirilmesine yönelik teknikleri ifade eder.
RE-ID algoritmaları, desteklenen uygulamalarda görünüm özelliklerinden yararlanabilir.
Örneğin insan takibinde kıyafet rengi ve görünümü gibi özellikler değerlendirilebilir.
Araç takibinde ise araç sınıfı, renk, şekil veya diğer görünür özelliklerden yararlanılabilir.
Ancak RE-ID ile biyometrik kimlik tanıma aynı şey değildir.
RE-ID Sistemlerinin Sınırlamaları
Benzer kıyafetli kişiler karıştırılabilir.
Kişinin kıyafet değiştirmesi eşleştirmeyi zorlaştırabilir.
Kamera açısı ve aydınlatma değişimleri performansı etkileyebilir.
Kalabalık alanlarda yanlış eşleştirme oluşabilir.
Uzun zaman aralıklarında görünüm benzerliği azalabilir.
Farklı kamera görüntü kaliteleri eşleştirmeyi etkileyebilir.
Ayrıca bir sistemin 30 dakika veya 1 saat sonra aynı kişiyi yeniden eşleştirebilmesi, yalnızca RE-ID özelliğinin bulunmasına bağlı değildir.
Zaman penceresi, özellik saklama süresi, eşleştirme eşiği, kamera geçiş kuralları ve algoritmanın gerçek saha performansı birlikte değerlendirilmelidir.
RE-ID sonucunun kişiye bağlanabilmesi hâlinde kişisel veri işleme ve profilleme riskleri ayrıca incelenmelidir.
PTZ Auto Tracking Nedir?
PTZ Auto Tracking, hareketli güvenlik kameralarının belirli hedefleri otomatik olarak takip etmesine yönelik teknolojidir.
PTZ kameralar:
Pan: Yatay hareket
Tilt: Dikey hareket
Zoom: Optik yakınlaştırma
işlevlerini destekler.
Uygun otomatik takip sistemlerinde kamera, algılanan hedefin hareketine göre yönünü ve yakınlaştırma seviyesini değiştirebilir.
PTZ Otomatik Takip Nasıl Çalışır?
Kamera veya harici yazılım hedefi algılar.
Takip algoritması hedefin görüntüdeki konumunu belirler.
Kamera hareket kontrolü hedefi görüntü alanında tutmaya çalışır.
Hedefin hareketine göre pan ve tilt komutları uygulanır.
Desteklenen sistemlerde zoom seviyesi ayarlanabilir.
Takip sona erdiğinde kamera önceden tanımlanmış konuma dönebilir.
Ancak PTZ kameranın otomatik takip özelliğine sahip olması, her nesne sınıfını veya her hareket senaryosunu desteklediği anlamına gelmez.
PTZ Auto Tracking Sistemlerinin Sınırlamaları
Hızlı hareket eden hedefler, görüş engelleri, ani yön değişiklikleri ve benzer görünümlü nesneler takip kaybına neden olabilir.
Ayrıca PTZ kamera bir hedefi takip ederken başlangıçta izlediği başka bir alanı görüntüleyemeyebilir.
Bu nedenle kritik güvenlik projelerinde sabit kameralarla genel alan gözetimi ve PTZ kameralarla hedef takibi birlikte değerlendirilebilir.
Yapay Zekâ Nesne Takibi Nerelerde Kullanılır?
Çevre Güvenliği
Fabrika, enerji tesisi, lojistik merkezleri ve kritik altyapılarda belirli alanlara giren insan veya araçların hareketi analiz edilebilir.
Nesne takibi, bölge ihlali alarmının ardından hedefin hareketinin operatör tarafından izlenmesine yardımcı olabilir.
Fabrika ve Endüstriyel Tesisler
İnsan, forklift ve diğer desteklenen nesne sınıflarının hareketleri değerlendirilebilir.
Örneğin yaya ve forklift güzergâhlarının kesiştiği bölgelerde yakınlaşma olayları analiz edilebilir.
Ancak video analitik tabanlı uyarılar, ilgili iş güvenliği standartlarına göre tasarlanmış koruyucu sistemlerin yerine otomatik olarak geçmez.
Lojistik ve Depolama
Kamyon, forklift ve belirli ekipmanların hareketleri analiz edilebilir.
Uygun kalibrasyon ve entegrasyonla belirli bölgelerde kalma süresi veya hareket güzergâhları raporlanabilir.
Akıllı Trafik Sistemleri
Araç hareket yönleri, şerit geçişleri ve trafik yoğunluğu değerlendirilebilir.
Araç takibi, trafik akışına ilişkin istatistiklerin oluşturulmasını destekleyebilir.
Alışveriş Merkezleri
Belirli alanlardaki ziyaretçi hareketleri, yoğunluk ve kalma süreleri analiz edilebilir.
Ancak bireysel ziyaretçi güzergâhı oluşturmak, anonim yoğunluk ölçümünden farklı kişisel veri riskleri doğurabilir.
Perakende Mağazaları
Mağaza içi hareket örüntüleri ve bölgesel yoğunluklar analiz edilebilir.
Bazı sistemler müşteri yolculuğu ve tekrar ziyaret analizleri sunabilir.
Ancak kişi sayma, hareket takibi ve RE-ID uygulamaları farklı doğruluk ve veri koruma gerekliliklerine sahiptir.
Otoparklar
Araçların giriş, çıkış ve belirli alanlardaki hareketleri analiz edilebilir.
Araç plakasının okunması veya belirli aracın kimlikle eşleştirilmesi ise ayrı teknik işlemler gerektirir.
Nesne Takip Sistemlerinde Edge AI, Sunucu ve Bulut Mimarileri
Mimari | Temel özellik | Avantaj | Sınırlama |
|---|---|---|---|
Edge AI kamera | Analiz kamera üzerinde | Yerel işleme | İşlem gücü ve model kapasitesi |
Edge AI cihazı | Yerel analiz ünitesi | Mevcut kameralara entegrasyon | Cihaz ve akış kapasitesi |
Merkezi AI sunucu | Çoklu kamera analizi | Gelişmiş hesaplama imkânı | GPU, ağ ve bakım gereksinimi |
Bulut analitiği | Uzak işlem ve yönetim | Merkezi raporlama | Bağlantı, maliyet ve veri koruma |
Hibrit mimari | Yerel ve merkezi analiz | Esnek sistem tasarımı | Entegrasyon karmaşıklığı |
Çoklu kamera RE-ID uygulamalarında merkezi işlem altyapısı avantaj sağlayabilir. Ancak bu, bütün çoklu kamera takip sistemlerinin bulut veya merkezi sunucu gerektirdiği anlamına gelmez.
Nesne Takip Sistemlerinde Kamera Seçimi
Çözünürlük ve Hedef Piksel Büyüklüğü
Takip edilecek nesnenin görüntüde yeterli ayrıntıyla bulunması gerekir.
Yüksek çözünürlük, bazı senaryolarda küçük veya uzak hedeflerin algılanmasını kolaylaştırabilir.
Ancak yalnızca megapiksel değeri üzerinden takip başarısı belirlenemez.
Lens ve Görüş Açısı
Geniş açılı lensler büyük alanları görüntüleyebilir.
Buna karşılık uzak nesnelerin görüntüde kapladığı piksel miktarı azalabilir.
Dar açılı lensler belirli hedeflerde daha fazla ayrıntı sağlayabilir ancak kapsama alanını sınırlandırabilir.
Kare Hızı (FPS)
Hızlı hareket eden nesnelerde kare hızı önemlidir.
Düşük kare hızında nesnenin ardışık kareler arasındaki konum değişimi artabilir ve eşleştirme zorlaşabilir.
Ancak daha yüksek FPS, tek başına daha yüksek takip doğruluğunu garanti etmez.
Pozlama ve Hareket Bulanıklığı
Hareketli nesnelerin net görüntülenmesi için pozlama süresi uygun şekilde yapılandırılmalıdır.
Özellikle araç ve forklift takibinde hareket bulanıklığı analiz performansını etkileyebilir.
Kamera Montaj Açısı
Kamera açısı nesnelerin görünümünü ve örtüşme oranını etkiler.
Örneğin yüksek açıyla yapılan çekimlerde nesnelerin birbirini kapatması azalabilir; ancak bazı görünüm tabanlı RE-ID algoritmaları için gerekli ayrıntılar da kaybolabilir.
Gece Görüşü
Kızılötesi görüntüleme ve düşük ışık performansı değerlendirilmelidir.
Gündüz renkli görüntülerde başarılı çalışan bir RE-ID algoritması, gece siyah-beyaz görüntülerde aynı performansı göstermeyebilir.
Yapay Zekâ Nesne Takibinde Performans Nasıl Ölçülür?
Nesne takip sistemlerinde yalnızca nesne algılama doğruluğunun ölçülmesi yeterli değildir.
Takip kimliğinin korunması, yanlış eşleştirme ve takip sürekliliği ayrıca değerlendirilmelidir.
MOTA (Multiple Object Tracking Accuracy)
MOTA, çoklu nesne takip sistemlerinde kaçırılan nesneler, yanlış pozitifler ve kimlik değişimlerini birlikte değerlendiren geleneksel bir performans metriğidir.
MOTA değeri yüksek olsa bile kimlik eşleştirme kalitesi ayrıca incelenmelidir.
IDF1
IDF1, takip edilen nesnelerin kimlik eşleştirme başarısını değerlendirmek için kullanılan bir metriktir.
Özellikle nesnenin takip süresince aynı geçici kimlikle ilişkilendirilmesi açısından önemlidir.
HOTA
HOTA, nesne algılama ve ilişkilendirme kalitesini birlikte değerlendirmeyi amaçlayan çoklu nesne takip metriğidir.
Bu metrik, takip algoritmalarının performansını farklı yönlerden analiz etmek için kullanılabilir.
ID Switch (Kimlik Değişimi)
Takip sırasında bir nesnenin başka nesneyle karıştırılması veya takip kimliğinin yanlış değiştirilmesi durumudur.
Örneğin birbirine yakın hareket eden iki forkliftin takip numaralarının karışması bir kimlik değişimi oluşturabilir.
Track Fragmentation
Bir nesnenin sürekli takip edilmesi gerekirken takibin kesilmesi ve yeniden başlamasıdır.
Örneğin insanın kısa süreli görüş engeli nedeniyle kaybedilip yeni bir Track ID ile tekrar algılanması takip parçalanmasına neden olabilir.
RE-ID Performansında Hangi Metrikler Kullanılır?
Kameralar arası RE-ID performansı, nesne takibinden ayrı olarak değerlendirilmelidir.
Yaygın metrikler arasında:
Rank-1 eşleştirme başarısı
Mean Average Precision (mAP)
Precision ve Recall
Yanlış eşleştirme oranı
Eşleştirme gecikmesi
Zaman penceresine göre performans
bulunabilir.
Ancak kapalı veri setlerinde hesaplanan Rank-1 veya mAP sonuçları, gerçek bir mağaza ya da tesis uygulamasındaki açık uçlu eşleştirme performansını doğrudan temsil etmeyebilir.
Özellikle aynı nesnenin yeniden görülmediği senaryolarda sistemin yanlış eşleştirme yapmaması da test edilmelidir.
Nesne Takibinde Yanlış Eşleştirme Neden Oluşur?
Nesnelerin Birbirini Kapatması
Kalabalık sahnelerde insanlar veya araçlar birbirini kapatabilir.
Bu durumda sistem geçici takip kimliğini kaybedebilir.
Benzer Görünüm
Aynı renk ve modeldeki araçlar veya benzer kıyafetli kişiler karıştırılabilir.
Kamera Açısının Değişmesi
Bir nesnenin önden, yandan veya arkadan görünmesi farklı görsel özellikler oluşturabilir.
Aydınlatma Farkları
Gündüz, gece ve farklı kamera aydınlatmaları görünüm eşleştirmesini zorlaştırabilir.
Düşük Kare Hızı
Ardışık karelerdeki hareket farkının büyümesi nesne ilişkilendirmesini zorlaştırabilir.
Kamera Titreşimi
Sabit kamera görüntüsündeki hareketler, takip algoritmasının nesne hareketini değerlendirmesini etkileyebilir.
Uzun Görüş Kaybı
Nesne uzun süre görüntü dışında kaldığında aynı nesne olarak yeniden eşleştirilmesi zorlaşabilir.
Nesne Takip Sistemlerinde ONVIF ve VMS Entegrasyonu
Yapay zekâ nesne takip sistemlerinde yalnızca görüntü akışının alınması değil, takip verilerinin diğer sistemlere aktarılması da önemlidir.
ONVIF Profile M, desteklenen analitik meta verilerinin ve olay bilgilerinin sistemler arasında aktarılmasına yönelik arayüzler sunar.
Bu kapsamda nesne sınıflandırma, belirli analitik meta verileri ve olay bildirimleri desteklenebilir.
Ancak ONVIF Profile M uyumluluğu, her üreticinin bütün takip algoritmalarının veya RE-ID özelliklerinin farklı yazılımlarda otomatik olarak çalışacağını garanti etmez.
Bu nedenle aşağıdaki konular ayrıca doğrulanmalıdır:
Kamera ve VMS uyumluluğu
Analitik meta veri aktarımı
Track ID bilgisinin iletilmesi
Alarm ve olay arayüzleri
Kamera zaman senkronizasyonu
RE-ID meta verilerinin desteklenmesi
API ve üreticiye özgü entegrasyonlar
Video kayıtlarıyla olayların ilişkilendirilmesi
Yapay Zekâ Nesne Takip Sistemlerinde Saha Validasyonu
Profesyonel nesne takip sistemlerinde saha validasyonu, algoritmanın gerçek çalışma koşullarında beklenen performansı sağlayıp sağlamadığını değerlendirmek için gereklidir.
Örnek süreç:
Takip edilecek nesne sınıfları belirlenir.
Kamera yerleşimi ve görüş alanları incelenir.
Nesne hareket senaryoları tanımlanır.
Takip süresi ve kabul kriterleri belirlenir.
Kontrollü referans görüntüler oluşturulur.
Algılama ve takip sonuçları karşılaştırılır.
Kimlik değişimleri ölçülür.
Takip parçalanmaları değerlendirilir.
Kameralar arası eşleştirme test edilir.
PTZ otomatik takip varsa hedef kaybı ve geri kazanım test edilir.
Gündüz, gece ve yoğun trafik koşulları değerlendirilir.
Sonuçlar raporlanarak kabul kriterleriyle karşılaştırılır.
Testlerin yalnızca sakin ve ideal görüntü koşullarında gerçekleştirilmesi yeterli değildir.
Özellikle kalabalık, görüş engeli, ani yön değişimi ve benzer görünümlü nesnelerin bulunduğu senaryolar ayrıca incelenmelidir.
Yapay Zekâ Nesne Takip Sistemleri ve KVKK
Nesne takip sistemleri insanları veya kişilerle ilişkilendirilebilen araçları izliyorsa kişisel veri işleme faaliyetleri ortaya çıkabilir.
Türkiye'de 6698 sayılı Kişisel Verilerin Korunması Kanunu kapsamında sistemin kullanım amacı, hukuki dayanağı ve veri işleme kapsamı değerlendirilmelidir.
Nesne Takibi Her Zaman Kişisel Veri İşler mi?
Hayır. Örneğin yalnızca tanımlanabilir kişilerle ilişkilendirilemeyen endüstriyel ekipman hareketlerinin analiz edilmesi, uygulamanın özelliklerine göre kişisel veri işleme niteliği taşımayabilir.
Ancak insanların hareket güzergâhlarının, araç plakalarının veya tekrar ziyaret bilgilerinin işlenmesi kişisel veri kapsamına girebilir.
Track ID Anonim Veri midir?
Bir nesneye geçici takip numarası atanması, verinin otomatik olarak anonim olduğu anlamına gelmez.
Track ID, görüntü, zaman ve konum bilgileriyle birlikte belirli bir kişiyle ilişkilendirilebiliyorsa kişisel veri işleme söz konusu olabilir.
RE-ID ve Kişisel Veri
İnsanların farklı kamera görüntülerinde yeniden eşleştirilmesi, kişilerin hareketlerinin izlenmesine ve profillenmesine imkân verebilir.
Bu nedenle RE-ID uygulamalarında veri minimizasyonu, hukuki dayanak, saklama süresi ve ölçülülük dikkatle değerlendirilmelidir.
Yüz Tanıma ile RE-ID Arasındaki Fark
RE-ID sistemlerinin tamamı yüz tanıma kullanmaz.
Ancak kullanılan yöntem biyometrik özellikler üzerinden kişinin kimliğini belirleme veya doğrulama amacı taşıyorsa özel nitelikli kişisel veri hükümleri gündeme gelebilir.
Veri Saklama ve Erişim
Takip verileri, görüntüler ve olay kayıtları için saklama politikası belirlenmelidir.
Gereksiz kişisel veri toplanmamalı, erişim yetkileri sınırlandırılmalı ve bulut aktarımı gibi işlemler ayrıca değerlendirilmelidir.
Yapay Zekâ Nesne Takip Sistemi Seçerken Nelere Dikkat Edilmeli?
Kriter | Kontrol edilmesi gereken konu |
|---|---|
Nesne sınıfı | İnsan, araç veya özel ekipman desteği |
Takip türü | SOT, MOT veya çoklu kamera takibi |
RE-ID | Yeniden eşleştirme yeteneği ve sınırlamaları |
Kamera | Lens, çözünürlük, FPS ve görüş açısı |
Gece performansı | Düşük ışıkta takip başarısı |
Takip doğruluğu | MOTA, IDF1, HOTA ve kimlik değişimleri |
Entegrasyon | VMS, ONVIF ve API desteği |
PTZ | Otomatik takip ve hedef geri kazanımı |
Donanım | CPU, GPU ve analiz kapasitesi |
Veri koruma | KVKK, saklama ve erişim kontrolü |
Validasyon | Gerçek saha performansı |
Teknik Kontrol Listesi
- Takip edilecek nesne sınıfları belirlendi mi?
- SOT, MOT ve RE-ID ihtiyaçları ayrıştırıldı mı?
- Kamera yerleşimi ve görüş alanları doğrulandı mı?
- Hedeflerin görüntüdeki piksel büyüklüğü değerlendirildi mi?
- FPS ve hareket bulanıklığı kontrol edildi mi?
- Gündüz ve gece performansı test edildi mi?
- Görüş engeli ve benzer nesne senaryoları değerlendirildi mi?
- Takip kimliği değişimleri ölçüldü mü?
- Kameralar arası eşleştirme gerekiyorsa test edildi mi?
- PTZ otomatik takip varsa hedef kaybı senaryoları incelendi mi?
- ONVIF, VMS ve API entegrasyonları doğrulandı mı?
- CPU, GPU ve ağ kapasitesi hesaplandı mı?
- KVKK ve veri saklama gereklilikleri değerlendirildi mi?
- Saha validasyonu ve kabul testleri tamamlandı mı?
Sık Sorulan Sorular
Yapay zekâ destekli nesne takibi nedir?
Kamera görüntüsündeki insan, araç veya belirli nesnelerin ardışık video kareleri boyunca otomatik olarak izlenmesini sağlayan bilgisayarlı görü teknolojisidir.
Object Detection ile Object Tracking arasındaki fark nedir?
Object Detection nesnenin görüntüde bulunmasını ve konumunu belirlemeye çalışır. Object Tracking ise nesnenin hareketini birden fazla kare boyunca ilişkilendirir.
Multi-Object Tracking nedir?
Aynı video görüntüsünde birden fazla nesnenin eş zamanlı olarak takip edilmesini sağlayan teknolojidir.
Yapay zekâ kameraları insanları takip edebilir mi?
Uygun algoritmalarla insanların görüntü içerisindeki hareketleri takip edilebilir. Ancak bu işlem kişinin gerçek kimliğinin belirlenmesi anlamına gelmez.
RE-ID ile nesne takibi aynı şey midir?
Hayır. Nesne takibi ardışık karelerde hareketin izlenmesini amaçlarken RE-ID daha önce görülen nesnenin farklı zamanda veya kamerada yeniden eşleştirilmesini hedefler.
PTZ Auto Tracking nedir?
PTZ kameranın belirli hedefi otomatik olarak takip etmek amacıyla yönünü ve uygun sistemlerde yakınlaştırma seviyesini değiştirmesidir.
Mevcut IP kameralarla nesne takibi yapılabilir mi?
Uygun görüntü akışı, analiz yazılımı ve işlem kapasitesi bulunuyorsa bazı nesne takip çözümleri mevcut IP kameralarla kullanılabilir.
Nesne takip doğruluğu nasıl ölçülür?
Nesne algılama sonuçları, kimlik değişimleri, takip sürekliliği ve referans hareket verileri karşılaştırılarak MOTA, IDF1 ve HOTA gibi metrikler kullanılabilir.
Nesne takip sistemleri KVKK'ya uygun mudur?
Uygunluk sistemin hangi verileri işlediğine, kullanım amacına, hukuki dayanağına ve veri güvenliği önlemlerine bağlıdır. Özellikle insan takibi ve RE-ID uygulamaları ayrıca değerlendirilmelidir.
Sonuç
Yapay zekâ destekli nesne takip sistemleri, güvenlik kameralarının insan, araç ve belirli nesneleri yalnızca algılamasının ötesine geçerek hareketlerini zaman içerisinde analiz etmesine olanak sağlar.
Single Object Tracking, Multi-Object Tracking, RE-ID, Multi-Camera Tracking ve PTZ Auto Tracking gibi teknolojiler farklı güvenlik ve operasyon ihtiyaçlarına yönelik çözümler sunmaktadır.
Ancak başarılı bir nesne takip sisteminin temelinde yalnızca gelişmiş yapay zekâ algoritmaları bulunmaz.
Kamera yerleşimi, görüntü kalitesi, hedef piksel büyüklüğü, kare hızı, algoritma seçimi, entegrasyon ve saha validasyonu birlikte değerlendirilmelidir.
Özellikle çoklu kamera takibi ve RE-ID uygulamalarında kimlik değişimleri, yanlış eşleştirmeler ve kişisel veri koruma gereklilikleri kritik öneme sahiptir.
Profesyonel bir nesne takip sisteminin başarısı, nesneleri yalnızca algılamasıyla değil; hareketlerini ölçülebilir doğrulukla takip etmesi, kimlik karışıklıklarını yönetmesi ve gerçek saha koşullarında doğrulanmış sonuçlar üretmesiyle değerlendirilmelidir.