
ما أنظمة تتبّع الأجسام المدعومة بالذكاء الاصطناعي؟ تقنيات وتطبيقات AI Object Tracking
كيف تعمل أنظمة تتبّع الأجسام المدعومة بالذكاء الاصطناعي؟ نستعرض من منظور تقني AI Object Tracking وMulti-Object Tracking وRE-ID وPTZ Auto Tracking وتتبع الأشخاص والمركبات وتحليل الكاميرات المتعددة ودقة التتبع والتحقق الميداني.
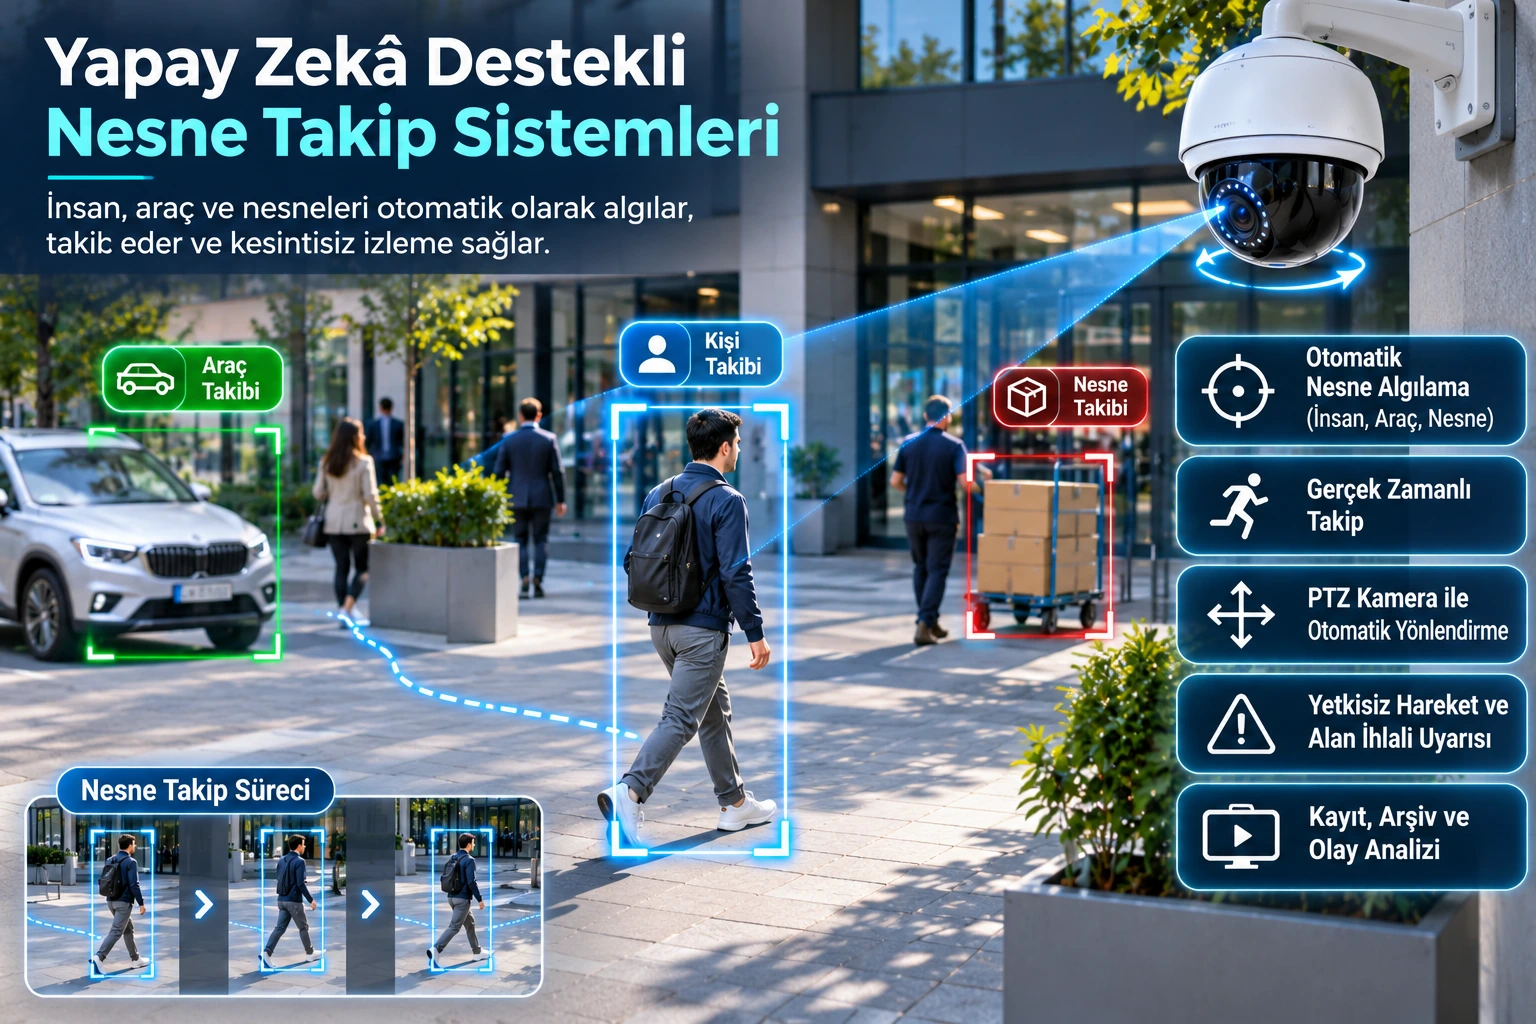
أنظمة تتبّع الأجسام المدعومة بالذكاء الاصطناعي هي تقنيات للرؤية الحاسوبية مصممة لمراقبة تحركات الأشخاص والمركبات وأجسام محددة تلقائيًا في الصور التي تلتقطها كاميرات الأمن. وبينما يتعين على المشغّلين في أنظمة CCTV التقليدية تتبّع حركة الأجسام يدويًا عبر لقطات الكاميرات، يمكن لحلول تحليل الفيديو المتقدمة أتمتة مراحل معينة من هذه العملية.
يهدف تتبّع الأجسام المدعوم بالذكاء الاصطناعي، المعروف باسم AI Object Tracking، إلى ربط الجسم المكتشف في الصورة بالجسم نفسه عبر إطارات الفيديو المتتالية. ويمكن للأنظمة الأكثر تقدمًا تتبّع عدة أجسام في الوقت نفسه، وتحليل اتجاهات حركتها، وإصدار تنبيهات آلية بشأن أحداث محددة.
تُستخدم هذه التقنيات في مجالات شتى، منها أمن المحيط، وتطبيقات المدن الذكية، وإدارة حركة المرور، ومرافق الخدمات اللوجستية، والأمن الصناعي، ومراكز التسوق، وتحليلات زوار متاجر التجزئة.
لكن اكتشاف الأجسام وتتبعها وتحديد هويتها وإعادة مطابقتها بين الكاميرات عمليات تقنية مختلفة. فاكتشاف كاميرا لشخص أو مركبة لا يعني أنها تستطيع تتبّع الجسم نفسه بلا انقطاع أو التعرّف عليه مجددًا عبر كاميرا أخرى.
ما نظام تتبّع الأجسام المدعوم بالذكاء الاصطناعي؟
نظام تتبّع الأجسام المدعوم بالذكاء الاصطناعي هو حل يجمع بين الأجهزة والبرمجيات، ويربط مواقع الأجسام المكتشفة في لقطات الكاميرا عبر الزمن ويحلل حركتها.
تتضمن المراجع التقنية الدولية عدة مصطلحات مرتبطة بتتبّع الأجسام:
Object Detection: اكتشاف الأجسام
Object Tracking: تتبّع الأجسام
Single Object Tracking (SOT): تتبّع جسم واحد
Multi-Object Tracking (MOT): تتبّع أجسام متعددة
Multi-Camera Tracking (MCT): التتبّع عبر كاميرات متعددة
Re-Identification (RE-ID): إعادة مطابقة الجسم
PTZ Auto Tracking: التتبّع الآلي بكاميرا متحركة
Trajectory Analysis: تحليل مسار الحركة
لا تؤدي هذه التقنيات الغرض نفسه. وينبغي اختيار الخوارزمية المناسبة وفقًا لنوع الجسم وبنية الكاميرات وسيناريو التتبّع.
كيف يعمل تتبّع الأجسام بالذكاء الاصطناعي؟
1. التقاط صور الكاميرا
في البداية، تُستقبل الصور من كاميرا أمن IP أو من مصدر فيديو مناسب آخر.
تشكل جودة الصورة أساس تتبّع الأجسام.
قد تؤثر الدقة والعدسة ومعدل الإطارات والتعريض وزاوية الكاميرا وظروف الإضاءة في أداء التتبّع.
2. اكتشاف الأجسام (Object Detection)
تحدد خوارزمية الذكاء الاصطناعي الأجسام التي يدعمها النظام داخل الصورة.
على سبيل المثال:
شخص
سيارة
شاحنة
دراجة نارية
دراجة هوائية
رافعة شوكية
معدات صناعية محددة
يمكن اكتشاف فئات من الأجسام مثل هذه.
لكن ليست كل خوارزمية داعمة لجميع أنواع الأجسام. وقد يلزم تدريب إضافي للنموذج، لا سيما لفئات مثل الرافعات الشوكية أو المنصات النقالة أو المعدات المصنّعة حسب الطلب.
3. إسناد معرّف تتبّع مؤقت إلى الجسم
قد يمنح النظام الجسم الذي اكتشفه رقم تتبّع مؤقتًا لربط حركته داخل الصورة.
على سبيل المثال:
Track ID 101: شخص
Track ID 102: سيارة
Track ID 103: رافعة شوكية
تساعد هذه الأرقام الخوارزمية على تمييز الأجسام بعضها من بعض في الصورة.
لا يمثّل Track ID الهوية الحقيقية للشخص أو هوية تسجيل المركبة. كما لا يوجد ما يضمن أن يشير الرقم نفسه إلى الجسم نفسه في جلسات كاميرا مختلفة.
4. مطابقة الجسم عبر الإطارات المتتالية
تقيّم خوارزمية التتبّع موقع الجسم ومظهره في إطارات الفيديو الجديدة.
بحسب الطريقة المستخدمة، قد تستند العملية إلى المعلومات التالية:
الموقع السابق للجسم
اتجاه الحركة
السرعة المقدّرة
الحجم في الصورة
سمات المظهر
استمرارية الحركة
العلاقة بالأجسام الأخرى
الهدف هو تحديد ما إذا كان الجسم الظاهر في الإطارات المتتالية هو الجسم نفسه الذي ظهر في الإطار السابق.
5. إنشاء مسار الحركة
يمكن إنشاء أثر للحركة بربط مواقع الجسم المتتبَّع في الصورة بمرور الوقت.
يمكن استخدام هذه المعلومات لإجراء تحليلات محددة:
اتجاه الدخول والخروج
مدة البقاء في منطقة معينة
مسار الحركة
عبور خط افتراضي
الدخول إلى منطقة محددة
كثافة الأجسام
التغيرات في اتجاه الحركة
قد يلزم معايرة الكاميرا وإجراء تحويل هندسي مناسبين لحساب المسافة أو السرعة في العالم الحقيقي انطلاقًا من إحداثيات الصورة.
6. تحليل الأحداث والتنبيهات
يمكن مقارنة نتائج التتبّع بقواعد أمنية أو تشغيلية محددة.
فعلى سبيل المثال، يمكن لنظام مناسب إخطار المشغّل إذا دخلت رافعة شوكية منطقة سلامة مخصصة للمشاة.
لكن اكتشاف الخوارزمية لحدث ما لا يعني بالضرورة أن الحدث خطير أو مخالف للقانون.
الفرق بين اكتشاف الأجسام وتتبعها
كثيرًا ما يُخلط بين اكتشاف الأجسام وتتبعها.
يحاول اكتشاف الأجسام تحديد موضع الجسم في إطار فيديو معين والفئة التي ينتمي إليها.
أما تتبّع الأجسام فيهدف إلى ربط حركة الجسم عبر إطارات متعددة.
الخاصية | اكتشاف الأجسام | تتبّع الأجسام |
|---|---|---|
الغرض الأساسي | العثور على الجسم | تتبّع حركته |
العلاقة الزمنية | يمكن إجراؤه على إطار واحد | يتطلب عدة إطارات |
معرّف تتبّع مؤقت | غير مطلوب | يُستخدم عادةً |
مسار الحركة | لا ينشئه بمفرده | يمكنه إنشاؤه |
مدة البقاء | لا يمكنه قياسها بمفرده | يمكنه قياسها |
عند اختفاء الجسم | يمكن اكتشافه مجددًا | قد يفقد معرّف التتبّع |
المطابقة بين كاميرات متعددة | لا يوفرها بمفرده | قد تكون ممكنة باستخدام أساليب إضافية |
لا يعني امتلاك النظام ميزة Object Detection أنه يدعم Multi-Object Tracking أو RE-ID.
ما هو Single Object Tracking (SOT)؟
يهدف Single Object Tracking إلى تتبّع هدف واحد يُحدَّد في البداية طوال مدة الفيديو.
في هذا النهج، يمكن للمشغّل أو لخوارزمية أخرى اختيار الجسم المراد تتبّعه في البداية.
فعلى سبيل المثال، عندما يختار مشغّل الأمن مركبة بعينها، قد تحاول برمجيات مناسبة تتبّع حركتها في اللقطات.
يمكن استخدام أنظمة SOT خصوصًا في التطبيقات التي يكون فيها تتبّع هدف محدد مهمًا.
لكن التتبّع قد يصبح صعبًا إذا خرج الهدف تمامًا من مجال الرؤية، أو حجبته أجسام أخرى مدة طويلة، أو تغير مظهره بدرجة كبيرة.
ما هو Multi-Object Tracking (MOT)؟
Multi-Object Tracking هو تتبّع عدة أجسام في الوقت نفسه ضمن الفيديو ذاته.
على سبيل المثال، في مركز لوجستي:
ثلاث رافعات شوكية
خمسة عمال
شاحنتان
يمكن اكتشافها وتتبعها في الوقت نفسه.
تحاول خوارزميات MOT الحفاظ على معرّفات التتبّع عندما تقترب الأجسام بعضها من بعض أو يحجب أحدها الآخر.
الأساليب المستخدمة في خوارزميات MOT
يمكن في الأنظمة المتقدمة دمج نتائج اكتشاف الأجسام بأساليب التنبؤ بالحركة وربط البيانات.
ومن أمثلة الأساليب المستخدمة لهذا الغرض في المراجع التقنية:
مرشحات كالمان
المطابقة باستخدام الخوارزمية الهنغارية
SORT
Deep SORT
ByteTrack
BoT-SORT
ومن أمثلتها.
يتوقف أداء هذه الأساليب على نموذج اكتشاف الأجسام ومجموعة البيانات وظروف التطبيق.
فعلى سبيل المثال، يهدف نهج ByteTrack إلى تحسين استمرارية التتبّع من خلال الاستفادة أيضًا من بعض نتائج الاكتشاف ذات درجات الثقة المنخفضة.
لكن نجاح خوارزمية على مجموعة بيانات أكاديمية لا يعني أنها ستحقق الأداء نفسه في جميع مشاريع CCTV.
كيف يجري تتبّع الأجسام عبر الكاميرات؟
لتتبّع الأجسام عبر كاميرا واحدة ومتعددة الكاميرات متطلبات تقنية مختلفة.
التتبّع بكاميرا واحدة
يُتتبّع الجسم ما دام ضمن مجال رؤية الكاميرا نفسها.
قد ينتهي التتبّع عندما يغادر الجسم مجال الرؤية.
التتبّع متعدد الكاميرات
عندما يغادر جسم مجال رؤية كاميرا ويظهر مجددًا في كاميرا أخرى، يكون الهدف مطابقته بوصفه الجسم نفسه.
وقد يحتاج النظام لهذا الغرض إلى تقييم انتقالات الكاميرات وسمات الأجسام.
فعلى سبيل المثال، قد يراد في منشأة لوجستية تتبّع انتقال شاحنة من كاميرا المدخل إلى كاميرا المستودع.
لكن اختلاف زاوية التصوير والإضاءة والدقة بين الكاميرات يؤثر في أداء المطابقة.
تداخل مجالات رؤية الكاميرات
عندما تتداخل مجالات رؤية الكاميرات، يمكن ربط انتقال الجسم باستخدام معلومات هندسية وزمنية محددة.
التتبّع بين كاميرات غير متداخلة
إذا كانت مجالات رؤية الكاميرات منفصلة تمامًا، تصبح إعادة المطابقة أكثر تعقيدًا.
في هذه الحالة، يمكن استخدام سمات المظهر والفاصل الزمني والمسار المحتمل ومعلومات سياقية أخرى.
لكن ينبغي تقييم مخاطر المطابقة الخاطئة في هذه الأنظمة بعناية خاصة.
ما تقنية RE-ID؟
RE-ID اختصار لـ Re-Identification.
في تتبّع الأجسام، يشير RE-ID إلى تقنيات إعادة مطابقة جسم شوهد سابقًا في وقت مختلف أو عبر كاميرا أخرى.
يمكن لخوارزميات RE-ID الاستفادة من سمات المظهر في التطبيقات المدعومة.
فعلى سبيل المثال، يمكن في تتبّع الأشخاص تقييم سمات مثل لون الملابس ومظهرها.
أما في تتبّع المركبات، فيمكن الاستفادة من فئة المركبة أو لونها أو شكلها أو سمات مرئية أخرى.
لكن RE-ID لا يعني التعرّف على الهوية البيومترية.
قيود أنظمة RE-ID
قد يحدث التباس بين أشخاص يرتدون ملابس متشابهة.
قد يؤدي تغيير الشخص لملابسه إلى صعوبة المطابقة.
قد تؤثر التغيرات في زاوية الكاميرا والإضاءة في الأداء.
قد تحدث مطابقة خاطئة في المناطق المزدحمة.
قد يتراجع التشابه في المظهر عند امتداد الفواصل الزمنية.
قد تؤثر اختلافات جودة الصور بين الكاميرات في المطابقة.
إضافة إلى ذلك، لا تعتمد قدرة النظام على إعادة مطابقة الشخص نفسه بعد ٣٠ دقيقة أو ساعة واحدة على توفر ميزة RE-ID وحدها.
ينبغي تقييم النافذة الزمنية ومدة الاحتفاظ بالسمات وعتبة المطابقة وقواعد الانتقال بين الكاميرات والأداء الفعلي للخوارزمية ميدانيًا، مجتمعةً.
إذا أمكن ربط نتيجة RE-ID بشخص، فينبغي أيضًا دراسة المخاطر المتعلقة بمعالجة البيانات الشخصية وإنشاء الملفات التعريفية.
ما هو PTZ Auto Tracking؟
PTZ Auto Tracking تقنية تتيح لكاميرات الأمن المتحركة تتبّع أهداف محددة تلقائيًا.
تدعم كاميرات PTZ وظائف:
Pan: الحركة الأفقية
Tilt: الحركة العمودية
Zoom: التقريب البصري
هذه.
في أنظمة التتبع التلقائي المناسبة، تستطيع الكاميرا تغيير اتجاهها ومستوى التقريب تبعًا لحركة الهدف المكتشف.
كيف يعمل التتبع التلقائي لكاميرات PTZ؟
تكتشف الكاميرا أو البرمجيات الخارجية الهدف.
تحدد خوارزمية التتبع موقع الهدف في الصورة.
تحاول آلية التحكم بحركة الكاميرا إبقاء الهدف ضمن مجال الرؤية.
تُطبَّق أوامر التحريك الأفقي والإمالة وفقًا لحركة الهدف.
يمكن ضبط مستوى التقريب في الأنظمة التي تدعم ذلك.
قد تعود الكاميرا إلى موضع محدد مسبقًا عند انتهاء التتبع.
لكن امتلاك كاميرا PTZ ميزة التتبع التلقائي لا يعني أنها تدعم جميع فئات الأجسام أو كل سيناريوهات الحركة.
قيود أنظمة التتبع التلقائي لكاميرات PTZ
قد تؤدي الأهداف سريعة الحركة والعوائق والتغيرات المفاجئة في الاتجاه والأجسام المتشابهة في المظهر إلى فقدان التتبع.
إضافة إلى ذلك، قد تعجز كاميرا PTZ أثناء تتبع هدف عن تصوير منطقة أخرى كانت تراقبها في البداية.
لذلك يمكن في مشاريع الأمن الحيوية الجمع بين مراقبة المنطقة عمومًا بكاميرات ثابتة وتتبع الأهداف بكاميرات PTZ.
أين يُستخدم تتبع الأجسام بالذكاء الاصطناعي؟
أمن المحيط
يمكن تحليل حركة الأشخاص أو المركبات التي تدخل مناطق محددة في المصانع ومنشآت الطاقة ومراكز الخدمات اللوجستية والبنى التحتية الحيوية.
يمكن أن يساعد تتبع الأجسام المشغّل على متابعة حركة الهدف بعد انطلاق إنذار باختراق منطقة.
المصانع والمنشآت الصناعية
يمكن تقييم حركة الأشخاص والرافعات الشوكية وغيرها من فئات الأجسام المدعومة.
فعلى سبيل المثال، يمكن تحليل حالات الاقتراب في المناطق التي تتقاطع فيها مسارات المشاة والرافعات الشوكية.
لكن التنبيهات القائمة على تحليلات الفيديو لا تحل تلقائيًا محل أنظمة الحماية المصممة وفقًا لمعايير السلامة المهنية ذات الصلة.
الخدمات اللوجستية والتخزين
يمكن تحليل حركة الشاحنات والرافعات الشوكية ومعدات محددة.
يمكن، بفضل المعايرة والتكامل المناسبين، إعداد تقارير عن مدة البقاء أو مسارات الحركة في مناطق محددة.
أنظمة المرور الذكية
يمكن تقييم اتجاهات حركة المركبات وتغييرات المسارات وكثافة المرور.
يمكن أن يدعم تتبع المركبات إعداد إحصاءات عن تدفق المرور.
مراكز التسوق
يمكن تحليل حركة الزوار وكثافة الازدحام ومدد البقاء في مناطق محددة.
لكن إنشاء مسار لزائر بعينه قد ينطوي على مخاطر مختلفة تتعلق بالبيانات الشخصية مقارنةً بقياس الكثافة بصورة مجهولة الهوية.
متاجر البيع بالتجزئة
يمكن تحليل أنماط الحركة داخل المتجر وكثافة الازدحام في مناطقه.
قد توفر بعض الأنظمة تحليلات لرحلة العميل والزيارات المتكررة.
لكن تطبيقات عدّ الأشخاص وتتبع الحركة وRE-ID تخضع لمتطلبات مختلفة من حيث الدقة وحماية البيانات.
مواقف السيارات
يمكن تحليل دخول المركبات وخروجها وحركتها في مناطق محددة.
أما قراءة لوحة ترخيص المركبة أو ربط مركبة بعينها بهوية، فيتطلب إجراءات تقنية منفصلة.
بُنى Edge AI والخوادم والسحابة في أنظمة تتبع الأجسام
البنية | الميزة الأساسية | الميزة | القيد |
|---|---|---|---|
كاميرا Edge AI | التحليلات على الكاميرا | المعالجة المحلية | قدرة المعالجة وسعة النموذج |
جهاز Edge AI | وحدة تحليلات محلية | التكامل مع الكاميرات الموجودة | سعة الجهاز وتدفقات الفيديو |
خادم AI مركزي | التحليلات متعددة الكاميرات | إمكانات حوسبة متقدمة | متطلبات وحدة معالجة الرسومات والشبكة والصيانة |
تحليلات سحابية | المعالجة والإدارة عن بُعد | إعداد التقارير مركزيًا | الاتصال والتكلفة وحماية البيانات |
بنية هجينة | تحليلات محلية ومركزية | تصميم مرن للنظام | تعقيد التكامل |
قد توفر بنية المعالجة المركزية مزايا في تطبيقات RE-ID متعددة الكاميرات. لكن هذا لا يعني أن جميع أنظمة التتبع متعددة الكاميرات تحتاج إلى السحابة أو إلى خادم مركزي.
اختيار الكاميرات لأنظمة تتبع الأجسام
الدقة وحجم الهدف بالبكسل
يجب أن يظهر الجسم المراد تتبعه في الصورة بتفاصيل كافية.
قد تسهّل الدقة العالية، في بعض السيناريوهات، اكتشاف الأهداف الصغيرة أو البعيدة.
لكن لا يمكن تحديد أداء التتبع بالاستناد إلى عدد الميغابكسلات وحده.
العدسة ومجال الرؤية
يمكن للعدسات واسعة الزاوية تصوير مساحات كبيرة.
في المقابل، قد تشغل الأجسام البعيدة عددًا أقل من وحدات البكسل في الصورة.
يمكن للعدسات ضيقة الزاوية توفير تفاصيل أكثر لأهداف محددة، لكنها قد تحد من نطاق التغطية.
معدل الإطارات (FPS)
يكتسب معدل الإطارات أهمية عند تتبع الأجسام سريعة الحركة.
عند انخفاض معدل الإطارات، قد يزداد تغير موضع الجسم بين الإطارات المتتالية، ما يصعّب المطابقة.
لكن ارتفاع FPS وحده لا يضمن دقة تتبع أعلى.
التعريض وطمس الحركة
يجب ضبط زمن التعريض على نحو مناسب لالتقاط صور واضحة للأجسام المتحركة.
قد يؤثر طمس الحركة في أداء التحليلات، ولا سيما عند تتبع المركبات والرافعات الشوكية.
زاوية تركيب الكاميرا
تؤثر زاوية الكاميرا في مظهر الأجسام ومقدار حجب بعضها لبعض.
فعلى سبيل المثال، قد يقلل التصوير من زاوية مرتفعة من حجب الأجسام بعضها لبعض، لكنه قد يؤدي أيضًا إلى فقدان تفاصيل تحتاج إليها بعض خوارزميات RE-ID القائمة على المظهر.
الرؤية الليلية
ينبغي تقييم التصوير بالأشعة تحت الحمراء والأداء في ظروف الإضاءة المنخفضة.
قد لا يحقق أحد خوارزميات RE-ID الذي يعمل بكفاءة مع الصور الملونة نهارًا الأداء نفسه مع الصور بالأبيض والأسود ليلًا.
كيف يُقاس الأداء في تتبع الأجسام بالذكاء الاصطناعي؟
لا يكفي قياس دقة اكتشاف الأجسام وحدها في أنظمة تتبع الأجسام.
ينبغي أيضًا تقييم الحفاظ على هوية التتبع والمطابقة الخاطئة واستمرارية التتبع.
MOTA (دقة تتبع الأجسام المتعددة)
MOTA مقياس أداء تقليدي لأنظمة تتبع الأجسام المتعددة، ويقيّم معًا الأجسام التي لم تُكتشف والنتائج الإيجابية الكاذبة وتبدلات الهوية.
حتى إذا كانت قيمة MOTA مرتفعة، ينبغي فحص جودة مطابقة الهوية على حدة.
IDF1
IDF1 مقياس يُستخدم لتقييم أداء مطابقة هوية الأجسام المتعقبة.
وهو مهم بوجه خاص لتحديد ما إذا كان الجسم يظل مرتبطًا بالهوية المؤقتة نفسها طوال مدة التتبع.
HOTA
HOTA مقياس لتتبع الأجسام المتعددة يهدف إلى تقييم جودة اكتشاف الأجسام وربطها معًا.
يمكن استخدام هذا المقياس لتحليل أداء خوارزميات التتبع من جوانب مختلفة.
تبدّل الهوية (ID Switch)
يحدث ذلك عندما يُخلط بين جسم وآخر أثناء التتبع، أو عندما تتغير هوية تتبعه على نحو خاطئ.
فعلى سبيل المثال، قد يشكل الخلط بين رقمي تتبع رافعتين شوكيتين تتحركان بالقرب من بعضهما تبدلًا في الهوية.
تجزؤ المسار
يحدث ذلك عندما ينقطع التتبع ثم يُستأنف، رغم أنه كان ينبغي تتبع الجسم باستمرار.
فعلى سبيل المثال، إذا فُقد شخص مؤقتًا بسبب حجب الرؤية ثم اكتُشف مجددًا برقم Track ID جديد، فقد يؤدي ذلك إلى تجزؤ المسار.
ما المقاييس المستخدمة لقياس أداء RE-ID؟
ينبغي تقييم أداء RE-ID بين الكاميرات بمعزل عن تتبع الأجسام.
تشمل المقاييس الشائعة ما يلي:
أداء المطابقة وفق Rank-1
متوسط الدقة المتوسط (mAP)
الإحكام والاسترجاع
معدل المطابقة الخاطئة
زمن تأخر المطابقة
الأداء بحسب النافذة الزمنية
يمكن العثور عليها.
لكن نتائج Rank-1 أو mAP المحسوبة على مجموعات بيانات مغلقة قد لا تمثل مباشرةً أداء المطابقة المفتوحة في متجر أو منشأة حقيقية.
ينبغي أيضًا اختبار النظام للتأكد من أنه لا يجري مطابقات خاطئة، ولا سيما في السيناريوهات التي لا يُشاهَد فيها الجسم نفسه مرة أخرى.
لماذا تحدث المطابقة الخاطئة في تتبع الأجسام؟
حجب الأجسام بعضها لبعض
قد يحجب الأشخاص أو المركبات بعضهم بعضًا في المشاهد المزدحمة.
في هذه الحالات، قد يفقد النظام هوية التتبع المؤقتة.
التشابه في المظهر
قد يحدث خلط بين مركبات من اللون والطراز نفسيهما، أو بين أشخاص يرتدون ملابس متشابهة.
تغير زاوية الكاميرا
قد تظهر للجسم سمات بصرية مختلفة عند رؤيته من الأمام أو الجانب أو الخلف.
اختلافات الإضاءة
قد تجعل الإضاءة النهارية والليلية واختلاف ظروف إضاءة الكاميرات مطابقة المظهر أكثر صعوبة.
انخفاض معدل الإطارات
قد يؤدي ازدياد اختلاف الحركة بين الإطارات المتتالية إلى صعوبة ربط الأجسام.
اهتزاز الكاميرا
قد تؤثر الحركة في لقطات الكاميرا الثابتة في تقييم خوارزمية التتبع لحركة الأجسام.
فقدان الرؤية لفترة طويلة
عندما يبقى جسم خارج الصورة فترة طويلة، قد يصعب مطابقته مجددًا بوصفه الجسم نفسه.
تكامل ONVIF وVMS في أنظمة تتبع الأجسام
في أنظمة تتبع الأجسام بالذكاء الاصطناعي، لا يقتصر الأمر على استقبال تدفقات الفيديو، بل يشمل أيضًا نقل بيانات التتبع إلى أنظمة أخرى.
يوفر ONVIF Profile M واجهات لنقل البيانات الوصفية للتحليلات المدعومة ومعلومات الأحداث بين الأنظمة.
قد يشمل الدعم في هذا السياق تصنيف الأجسام وبيانات وصفية محددة للتحليلات وإشعارات الأحداث.
لكن التوافق مع ONVIF Profile M لا يضمن أن تعمل جميع خوارزميات التتبع لدى كل مُصنّع أو ميزات RE-ID تلقائيًا في البرامج المختلفة.
لذلك ينبغي التحقق من النقاط التالية على حدة:
توافق الكاميرا وVMS
نقل البيانات الوصفية للتحليلات
نقل معلومات Track ID
واجهات الإنذارات والأحداث
مزامنة وقت الكاميرا
دعم البيانات الوصفية لـRE-ID
واجهات API وعمليات التكامل الخاصة بالمُصنّعين
ربط الأحداث بتسجيلات الفيديو
التحقق الميداني من أنظمة تتبع الأجسام بالذكاء الاصطناعي
يُعد التحقق الميداني ضروريًا في أنظمة تتبع الأجسام الاحترافية لتقييم ما إذا كانت الخوارزمية تحقق الأداء المتوقع في ظروف التشغيل الفعلية.
مثال على سير العمل:
تُحدَّد فئات الأجسام المراد تتبعها.
يُفحص موضع الكاميرات ومجالات رؤيتها.
تُحدَّد سيناريوهات حركة الأجسام.
تُحدَّد مدة التتبع ومعايير القبول.
تُنشأ صور مرجعية في ظروف مضبوطة.
تُقارَن نتائج الاكتشاف والتتبع.
تُقاس تبدلات الهوية.
يُقيَّم تجزؤ المسار.
تُختبر المطابقة بين الكاميرات.
إذا استُخدم التتبع التلقائي لكاميرات PTZ، فيُختبر فقدان الهدف واستعادته.
تُقيَّم ظروف النهار والليل وحركة المرور الكثيفة.
تُوثَّق النتائج وتُقارَن بمعايير القبول.
لا يكفي إجراء الاختبارات في ظروف تصوير هادئة ومثالية فقط.
ينبغي فحص السيناريوهات التي تشمل الازدحام وحجب الرؤية والتغيرات المفاجئة في الاتجاه والأجسام المتشابهة في المظهر على حدة.
أنظمة تتبع الأجسام بالذكاء الاصطناعي وقانون KVKK
إذا كانت أنظمة تتبع الأجسام تراقب أشخاصًا أو مركبات يمكن ربطها بأفراد، فقد ينشأ عن ذلك نشاط لمعالجة البيانات الشخصية.
في تركيا، ينبغي تقييم الغرض من استخدام النظام وسنده القانوني ونطاق معالجة البيانات بموجب قانون حماية البيانات الشخصية رقم 6698.
هل ينطوي تتبع الأجسام دائمًا على معالجة بيانات شخصية؟
لا. فعلى سبيل المثال، قد لا يُعد تحليل حركة معدات صناعية لا يمكن ربطها بأشخاص محددين معالجةً للبيانات الشخصية، وذلك بحسب خصائص التطبيق.
ومع ذلك، قد تندرج معالجة مسارات حركة الأشخاص أو لوحات تسجيل المركبات أو معلومات الزيارات المتكررة ضمن نطاق البيانات الشخصية.
هل يُعدّ معرّف التتبع بيانات مجهولة الهوية؟
إن تخصيص رقم تتبّع مؤقت لعنصر ما لا يعني تلقائيًا أن البيانات مجهولة الهوية.
إذا أمكن ربط معرّف التتبع بشخص محدد باستخدام معلومات الصورة والوقت والموقع، فقد ينطوي الأمر على معالجة بيانات شخصية.
RE-ID والبيانات الشخصية
قد تتيح مطابقة الأشخاص مجددًا عبر لقطات كاميرات مختلفة تتبّع تحركاتهم وإنشاء ملفات تعريف لهم.
لذلك، ينبغي تقييم تقليل البيانات والأساس القانوني ومدة الاحتفاظ والتناسب بعناية في تطبيقات RE-ID.
الفرق بين التعرّف على الوجه وRE-ID
لا تستخدم جميع أنظمة RE-ID التعرّف على الوجه.
لكن إذا كانت الطريقة المستخدمة تهدف إلى تحديد هوية شخص أو التحقق منها من خلال السمات البيومترية، فقد تنطبق الأحكام الخاصة بالبيانات الشخصية الحساسة.
الاحتفاظ بالبيانات وإمكانية الوصول إليها
ينبغي وضع سياسة للاحتفاظ ببيانات التتبع واللقطات وسجلات الأحداث.
ينبغي عدم جمع بيانات شخصية غير ضرورية، وتقييد صلاحيات الوصول، وتقييم عمليات مثل النقل إلى السحابة على نحو مستقل.
ما الذي ينبغي مراعاته عند اختيار نظام لتتبّع الأجسام بالذكاء الاصطناعي؟
المعيار | ما ينبغي التحقق منه |
|---|---|
فئة الأجسام | دعم الأشخاص أو المركبات أو المعدات المتخصصة |
نوع التتبّع | التتبّع أحادي الجسم (SOT)، أو متعدد الأجسام (MOT)، أو عبر كاميرات متعددة |
RE-ID | قدرات إعادة التعرّف على الهوية وحدودها |
الكاميرا | العدسة والدقة ومعدل الإطارات في الثانية ومجال الرؤية |
الأداء الليلي | أداء التتبّع في الإضاءة المنخفضة |
دقة التتبّع | مقاييس MOTA وIDF1 وHOTA وتغيّر الهوية |
التكامل | دعم VMS وONVIF وواجهات برمجة التطبيقات (API) |
التحريك والإمالة والتقريب (PTZ) | التتبّع التلقائي واستعادة الهدف |
الأجهزة | وحدة المعالجة المركزية (CPU) ووحدة معالجة الرسوميات (GPU) وسعة التحليلات |
حماية البيانات | قانون حماية البيانات الشخصية التركي (KVKK) والاحتفاظ بالبيانات والتحكم في الوصول |
التحقق | الأداء الفعلي في الميدان |
قائمة التحقق الفنية
- هل جرى تحديد فئات الأجسام المطلوب تتبّعها؟
- هل جرى فصل احتياجات SOT وMOT وRE-ID؟
- هل جرى التحقق من مواضع الكاميرات ومجالات الرؤية؟
- هل جرى تقييم حجم الأهداف بالبكسل في الصورة؟
- هل جرى التحقق من معدل الإطارات في الثانية وضبابية الحركة؟
- هل اختُبر الأداء نهارًا وليلًا؟
- هل جرى تقييم سيناريوهات حجب الرؤية والأجسام المتشابهة؟
- هل جرى قياس حالات تغيّر هوية التتبّع؟
- إذا كانت المطابقة بين الكاميرات مطلوبة، فهل اختُبرت؟
- إذا استُخدم التتبّع التلقائي عبر كاميرات PTZ، فهل دُرست سيناريوهات فقدان الهدف؟
- هل جرى التحقق من عمليات التكامل عبر ONVIF وVMS وواجهات برمجة التطبيقات؟
- هل جرى حساب سعة وحدة المعالجة المركزية ووحدة معالجة الرسوميات والشبكة؟
- هل جرى تقييم متطلبات قانون حماية البيانات الشخصية التركي (KVKK) والاحتفاظ بالبيانات؟
- هل اكتمل التحقق الميداني واختبارات القبول؟
الأسئلة الشائعة
ما المقصود بتتبّع الأجسام المدعوم بالذكاء الاصطناعي؟
هي تقنية للرؤية الحاسوبية تتعقّب تلقائيًا الأشخاص أو المركبات أو أجسامًا محددة في لقطات الكاميرا عبر إطارات الفيديو المتعاقبة.
ما الفرق بين اكتشاف الأجسام وتتبعها؟
يحاول اكتشاف الأجسام تحديد وجود الجسم في الصورة وموقعه، بينما يربط تتبّع الأجسام حركة الجسم عبر عدة إطارات.
ما المقصود بتتبّع الأجسام المتعددة؟
هي تقنية تتعقّب عدة أجسام في الوقت نفسه ضمن لقطات الفيديو ذاتها.
هل تستطيع كاميرات الذكاء الاصطناعي تتبّع الأشخاص؟
يمكن تتبّع تحركات الأشخاص داخل الصورة باستخدام خوارزميات مناسبة. لكن ذلك لا يعني تحديد الهوية الحقيقية للشخص.
هل RE-ID وتتبع الأجسام أمر واحد؟
لا. يهدف تتبع الأجسام إلى رصد الحركة عبر إطارات متتالية، بينما يستهدف RE-ID مطابقة جسم سبق رصده مجددًا في وقت مختلف أو عبر كاميرا أخرى.
ما المقصود بالتتبّع التلقائي عبر كاميرات PTZ؟
هو تغيير كاميرا PTZ لاتجاهها، ومستوى التقريب في الأنظمة التي تدعم ذلك، من أجل تتبّع هدف محدد تلقائيًا.
هل يمكن تتبّع الأجسام باستخدام كاميرات IP الحالية؟
يمكن استخدام بعض حلول تتبّع الأجسام مع كاميرات IP الحالية، شريطة توفر تدفق فيديو مناسب وبرامج للتحليلات وقدرة معالجة كافية.
كيف تُقاس دقة تتبّع الأجسام؟
يمكن استخدام مقاييس مثل MOTA وIDF1 وHOTA من خلال مقارنة نتائج اكتشاف الأجسام وتغيّرات الهوية واستمرارية التتبّع وبيانات الحركة المرجعية.
هل تتوافق أنظمة تتبّع الأجسام مع قانون KVKK؟
يتوقف الامتثال على البيانات التي يعالجها النظام، والغرض من استخدامه، والأساس القانوني لذلك، وتدابير أمن البيانات. وينبغي تقييم تطبيقات تتبع الأشخاص وRE-ID على وجه الخصوص.
الخلاصة
تتيح أنظمة تتبّع الأجسام المدعومة بالذكاء الاصطناعي لكاميرات الأمن تجاوز مجرد اكتشاف الأشخاص والمركبات والأجسام المحددة، وتمكّنها من تحليل تحركاتها بمرور الوقت.
توفر تقنيات مثل تتبع جسم واحد (Single Object Tracking)، وتتبع أجسام متعددة (Multi-Object Tracking)، وRE-ID، والتتبع عبر كاميرات متعددة (Multi-Camera Tracking)، والتتبع الآلي بتحريك الكاميرا وإمالتها وتقريب الصورة (PTZ Auto Tracking) حلولًا لاحتياجات أمنية وتشغيلية مختلفة.
لكن خوارزميات الذكاء الاصطناعي المتقدمة وحدها لا تكفي لتأسيس نظام ناجح لتتبّع الأجسام.
ينبغي تقييم مواضع الكاميرات وجودة الصورة وحجم الهدف بالبكسل ومعدل الإطارات واختيار الخوارزمية والتكامل والتحقق الميداني مجتمعةً.
تكتسب تغيّرات الهوية والمطابقات الخاطئة ومتطلبات حماية البيانات الشخصية أهمية بالغة، لا سيما في تطبيقات التتبع عبر كاميرات متعددة وRE-ID.
ينبغي تقييم نجاح نظام احترافي لتتبّع الأجسام ليس بقدرته على اكتشاف الأجسام فحسب، بل أيضًا بقدرته على تتبّع تحركاتها بدقة قابلة للقياس، والتعامل مع التباس الهوية، وإنتاج نتائج متحقق منها في ظروف ميدانية فعلية.